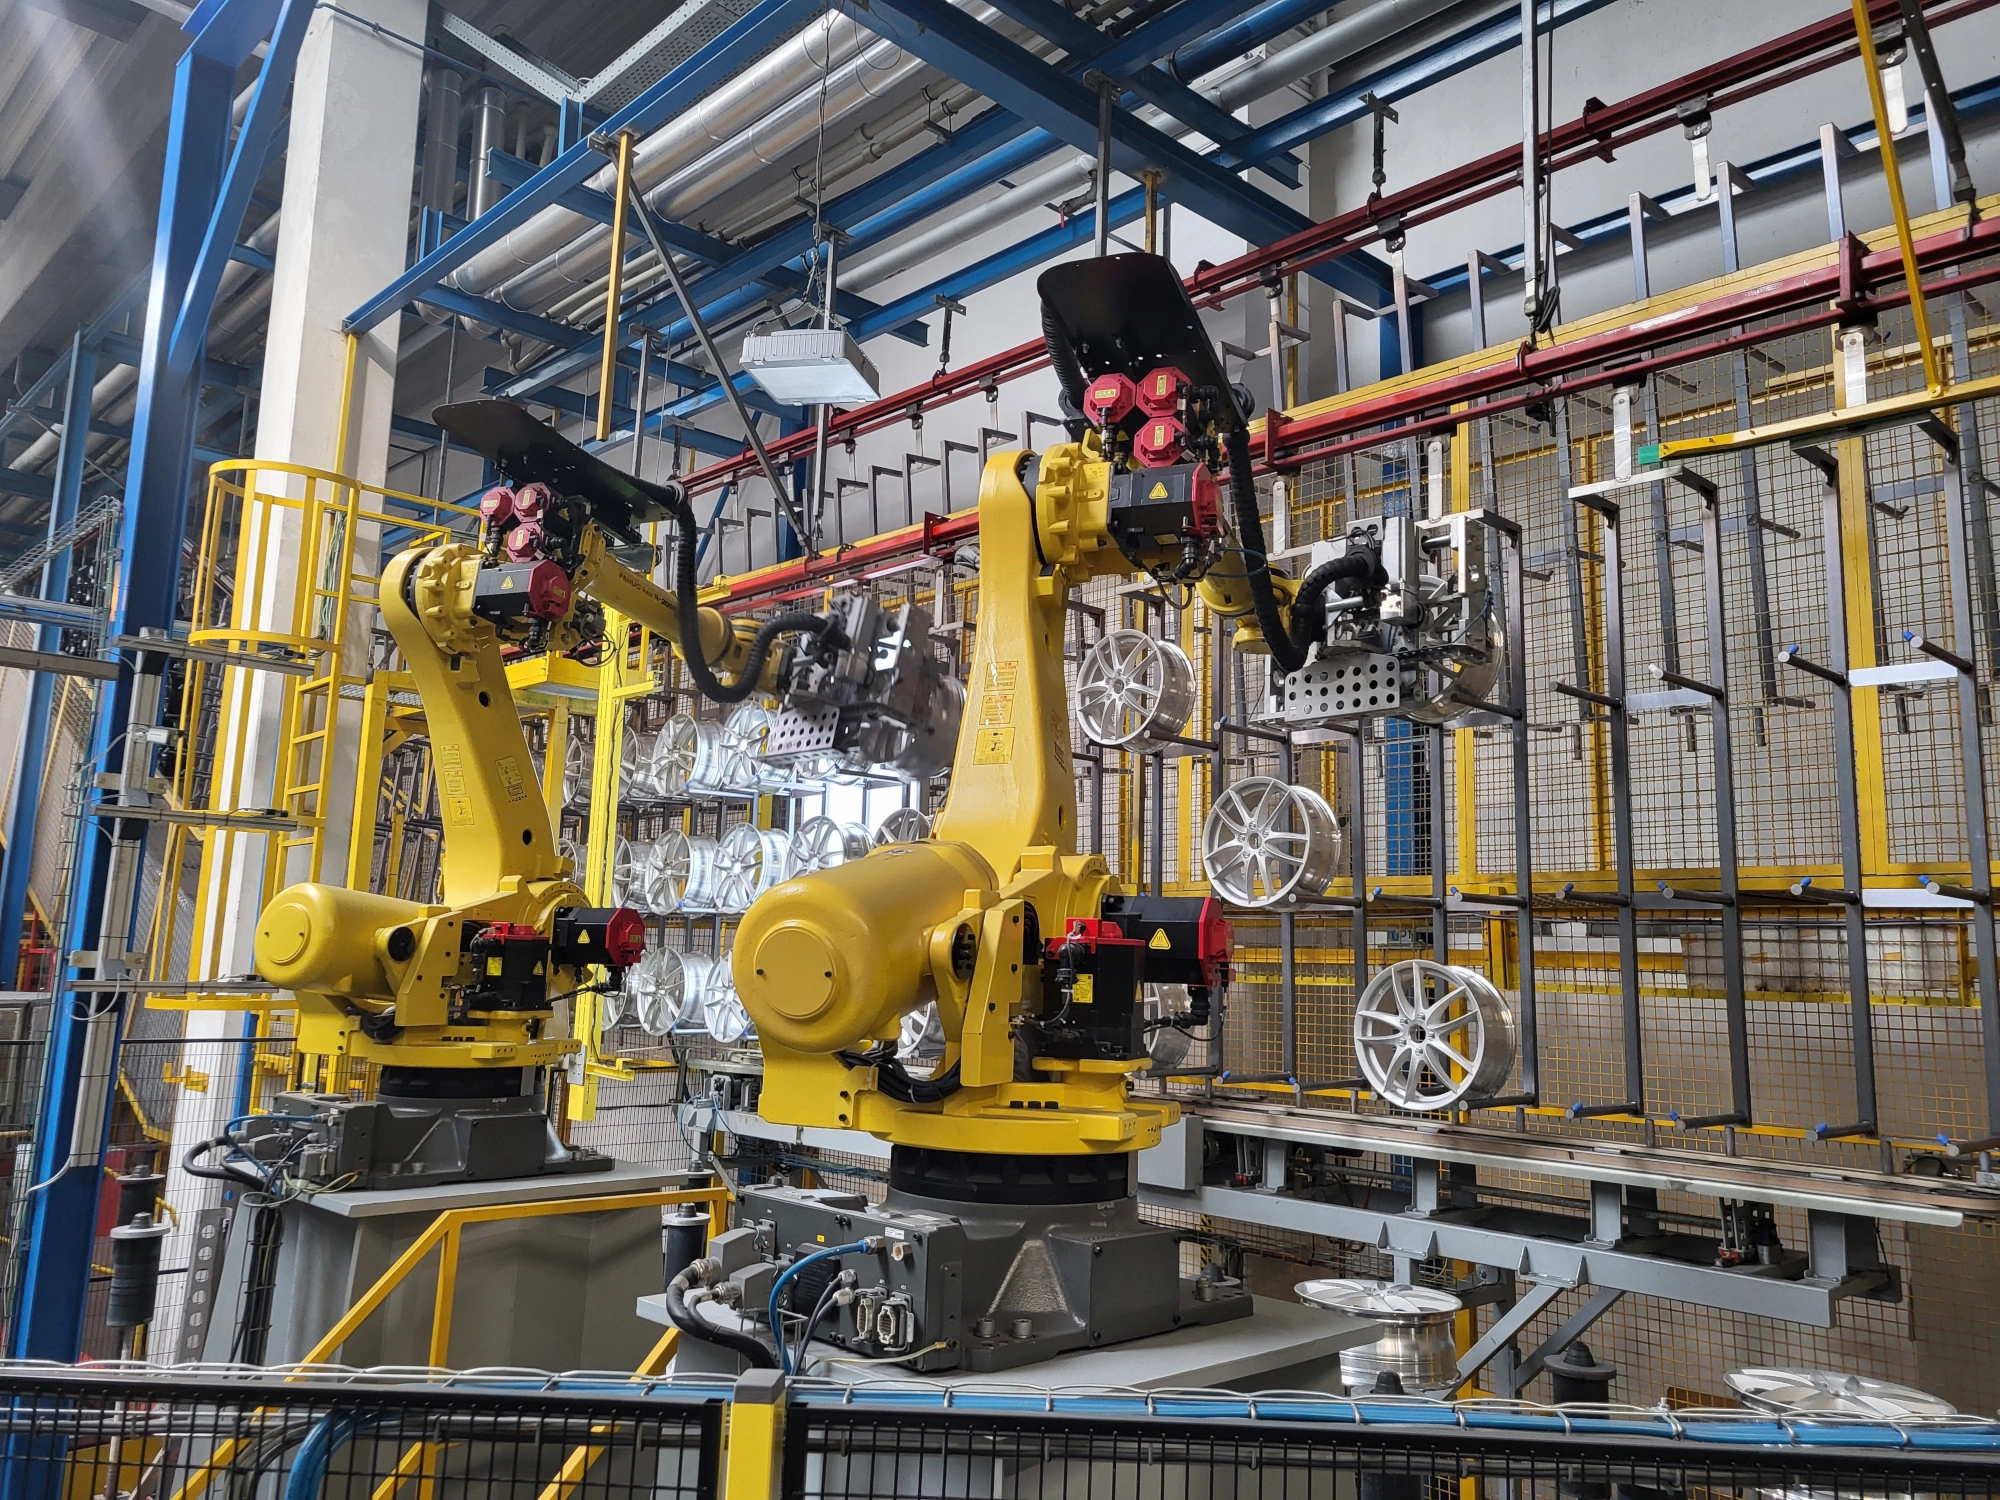
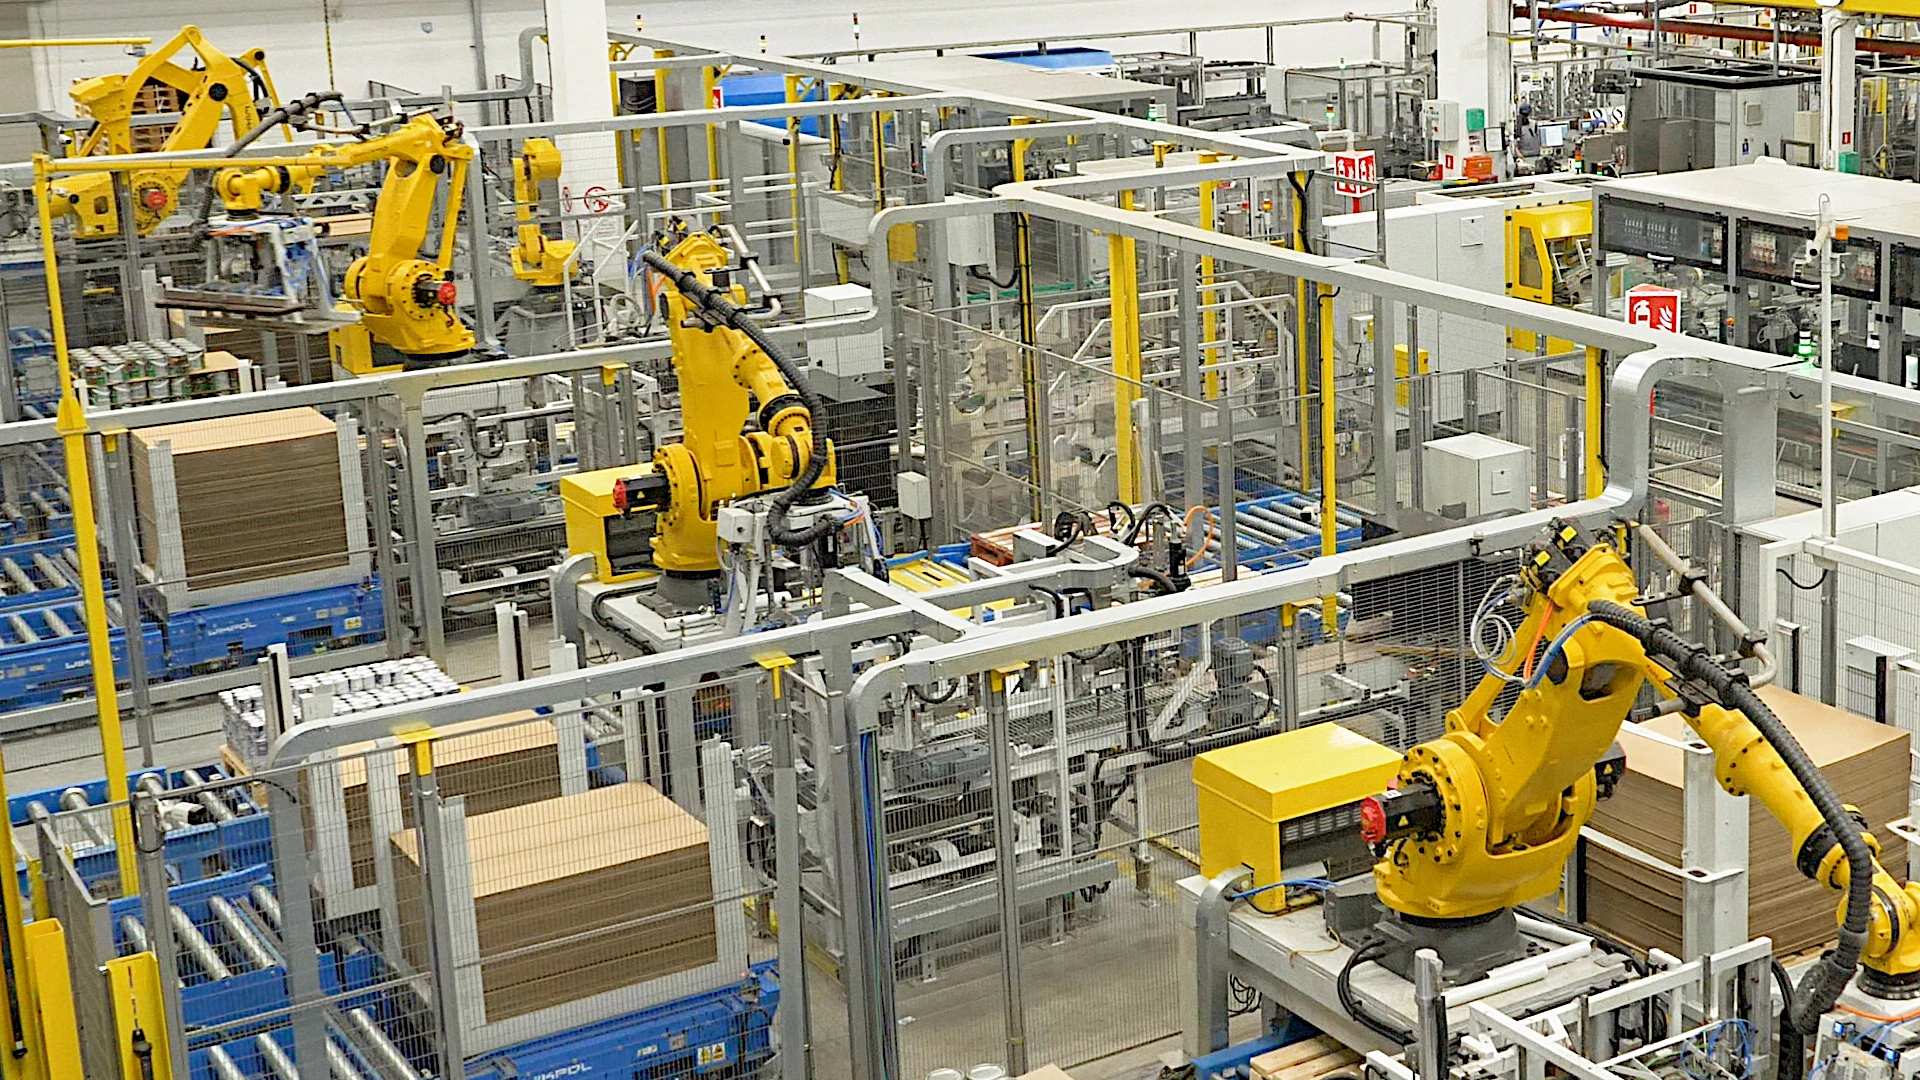
Nie istnieje jeden rodzaj chwytaka odpowiedni do wszystkich ładunków. Nawet produkty należące do tej samej grupy mogą wymagać zastosowania odmiennych rozwiązań.
Projektowanie chwytaka rozpoczyna się od określenia zadania, które ma on wykonywać. Prowadzona analiza obejmuje właściwości produktów i przebieg procesu, decydujące o sposobie pobierania, utrzymywania i odkładania ładunku. Uwzględnia także wymaganą wydajność i zakres formatów, które wpływają na budowę oraz stopień złożoności narzędzia.
Po ustaleniu konstrukcji chwytaka i jego parametrów następuje dobór robota oraz projektowanie trajektorii jego ruchu. Zwraca się przy tym uwagę na łączną masę narzędzia i ładunku, wymiary chwytaka oraz położenie środka ciężkości, które wpływają na wymagany udźwig i zasięg robota, a także możliwą dynamikę ruchu. Chwytak należy zatem rozpatrywać jako integralny element zrobotyzowanego stanowiska paletyzacji lub pakowania.
Jaką funkcję pełni chwytak w zrobotyzowanym stanowisku?
Chwytak jest narzędziem zamontowanym na końcu ramienia robota, służącym do pobierania, utrzymywania, przemieszczania i odkładania produktów. Należy do efektorów końcowych, określanych również skrótem EOAT, pochodzącym od angielskiego terminu end-of-arm tooling.
Rola chwytaka nie ogranicza się do podnoszenia produktu. Podczas przyspieszania, hamowania, zmiany kierunku ruchu i obracania produktu na chwytak oraz ładunek oddziałują zmienne obciążenia. Konstrukcja narzędzia projektowana jest w taki sposób, by zapewnić stabilność chwytu i ograniczyć ryzyko przesunięcia, odkształcenia lub uszkodzenia produktu. Pewne utrzymanie ładunku pozwala precyzyjnie odłożyć go na palecie zgodnie ze wzorem paletyzacji lub umieścić w kartonie podczas pakowania.
Konstrukcja chwytaka wpływa również na przebieg procesu i wydajność stanowiska. Zależy od niej liczba produktów pobieranych w jednym cyklu, sposób pobierania i zwalniania ładunku oraz możliwość włączenia do cyklu czynności pomocniczych. Wydajność całego stanowiska jest jednak także uwarunkowana pracą robota i układu kompletacji.

Czym różnią się chwytaki do paletyzacji i pakowania zbiorczego?
W paletyzacji chwytak pobiera produkty z przenośnika lub stanowiska kompletacji i układa je na palecie według zaprogramowanego wzoru. Może przenosić zarówno opakowania zbiorcze, takie jak kartony, worki i zgrzewki, jak i produkty jednostkowe, np. wiadra, puszki lub słoiki. Przy projektowaniu chwytaka uwzględnia się przede wszystkim masę i liczbę produktów przenoszonych w jednym cyklu oraz sposób ich ułożenia na palecie.
Podczas pakowania zbiorczego produkty są umieszczane wewnątrz kartonów i displayów, na tackach lub w innych opakowaniach zbiorczych. Operacja wymaga precyzyjnego pozycjonowania i takiego zwolnienia chwytu, aby nie zmienić położenia produktów znajdujących się już w opakowaniu. Konstrukcję chwytaka dostosowuje się przede wszystkim do dostępnej przestrzeni oraz wymaganej dokładności pracy.
Opisane różnice wpływają na konstrukcję i parametry chwytaka, nie oznaczają jednak konieczności stosowania odmiennych metod chwytania.
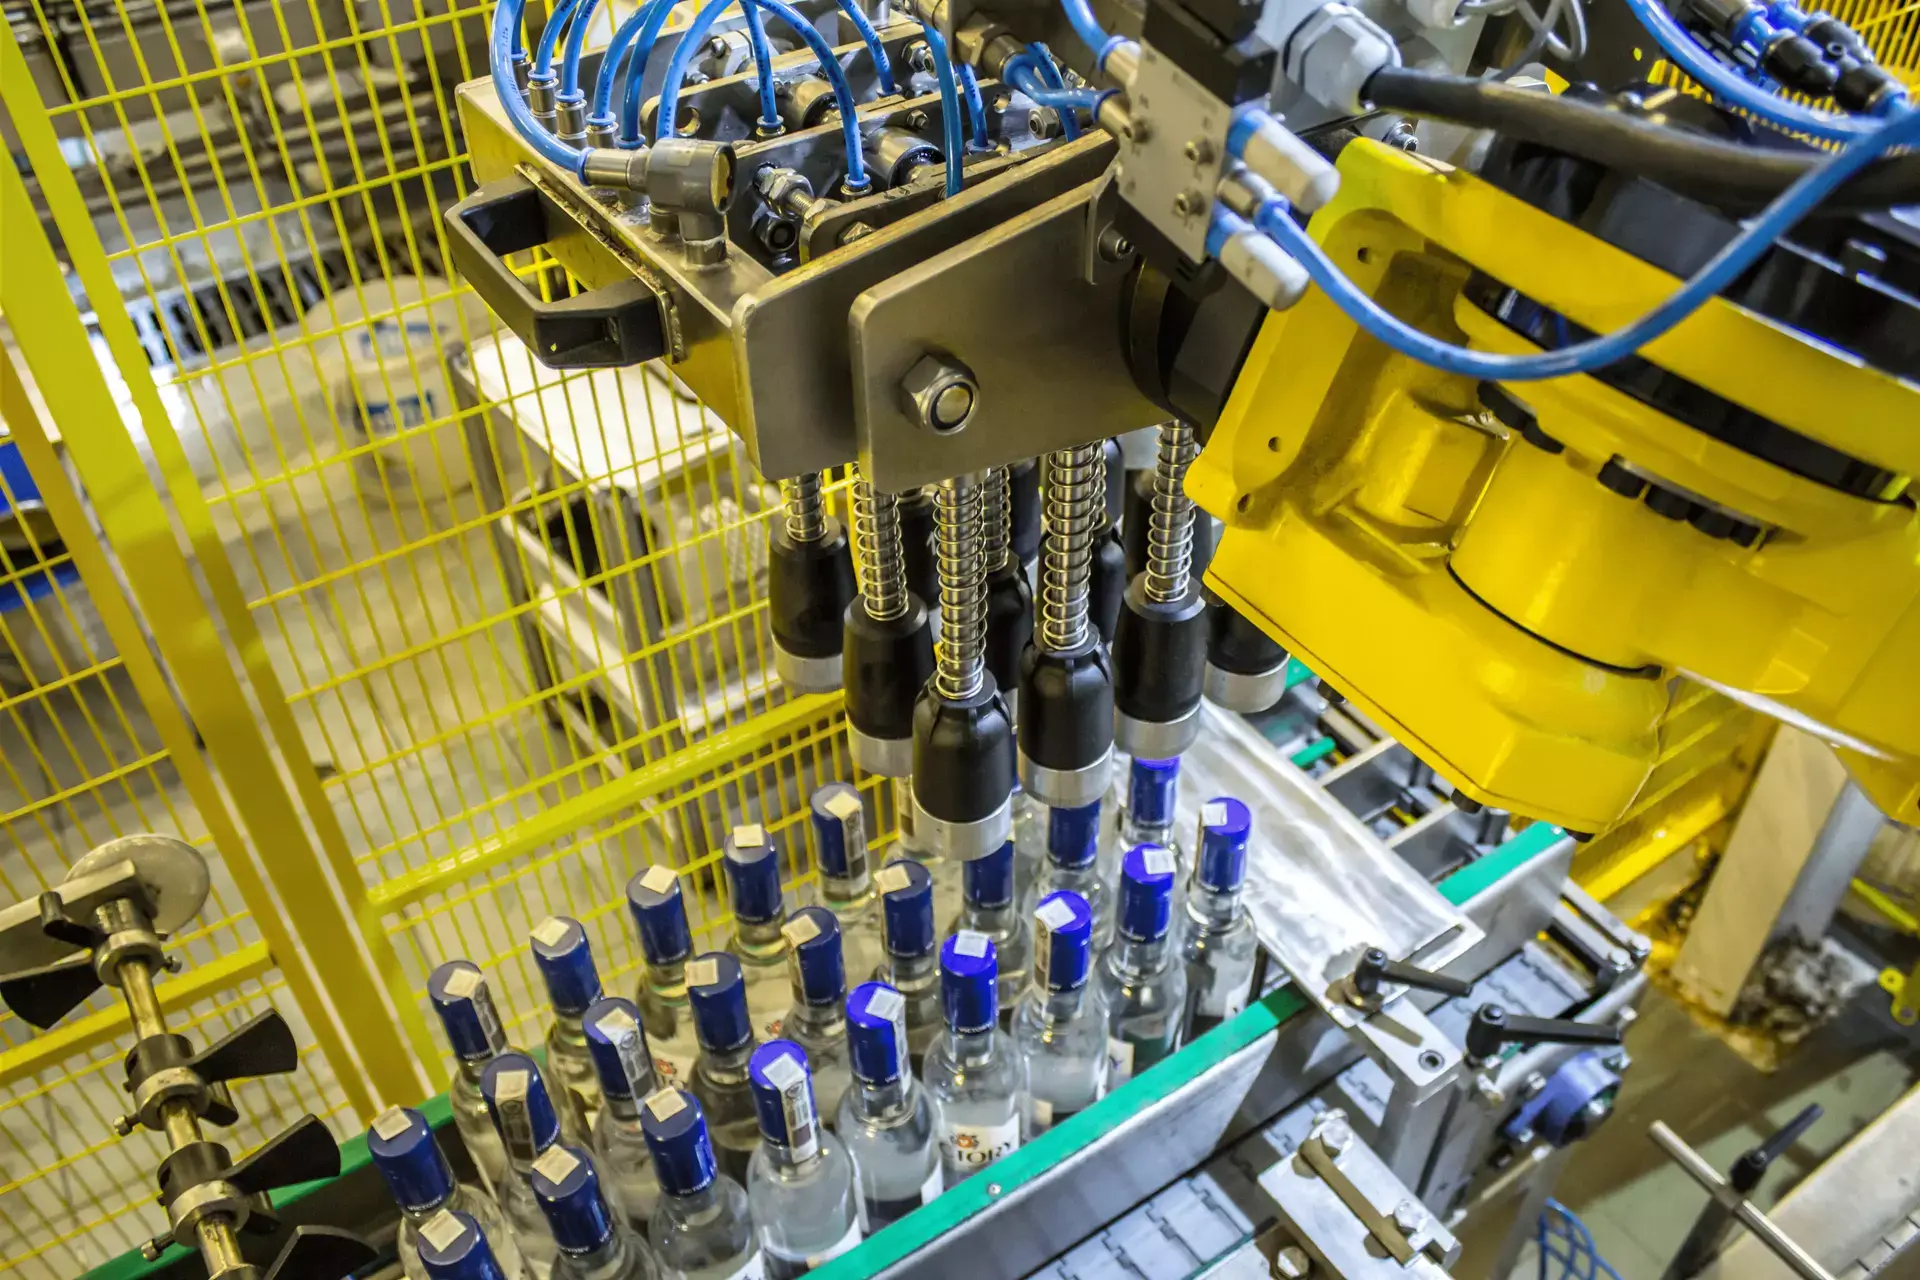
Rodzaje chwytaków stosowanych w paletyzacji i pakowaniu zbiorczym
Chwytaki można klasyfikować według różnych kryteriów. W odniesieniu do paletyzacji i pakowania najbardziej użyteczny jest podział według zasady chwytania. Obejmuje on chwytaki podciśnieniowe i mechaniczne oraz konstrukcje hybrydowe, łączące obie metody chwytania.
Chwytaki podciśnieniowe
Chwytaki podciśnieniowe wykorzystywane są między innymi do przenoszenia kartonów, zgrzewek, worków i przekładek, a także puszek, słoików oraz butelek. Możliwość ich zastosowania zależy przede wszystkim od dostępnego miejsca chwytu oraz właściwości powierzchni produktu.
Zasada działania i rodzaje konstrukcji
Działanie chwytaka polega na odprowadzeniu powietrza z przestrzeni pomiędzy elementem chwytającym a powierzchnią produktu. Powstaje wówczas różnica ciśnień, dzięki której ciśnienie atmosferyczne dociska produkt do przyssawki lub powierzchni chwytającej. W zależności od konstrukcji chwytaka produkt może być pobierany za pomocą jednej przyssawki, zespołu oddzielnych przyssawek lub chwytaka powierzchniowego.
W chwytaku powierzchniowym podciśnienie oddziałuje na większy obszar roboczy. Kontakt z produktem zapewnia układ licznych przyssawek lub uszczelnienie piankowe obejmujące wiele komórek ssących. W niektórych konstrukcjach obszar roboczy podzielony jest na niezależnie sterowane strefy, uruchamiane odpowiednio do wymiarów i liczby pobieranych produktów. Rozwiązanie to umożliwia jednoczesne przenoszenie całych rzędów lub warstw ładunku.
Dobór chwytaka do produktu
Przy doborze chwytaka analizuje się przepuszczalność materiału dla powietrza, dostępne miejsce chwytu, sztywność i masę opakowania oraz przyspieszenia występujące podczas ruchu robota. Na tej podstawie dobiera się rodzaj, liczbę, wymiary i rozmieszczenie elementów chwytających.
Do przenoszenia produktów o płaskiej i stosunkowo gładkiej powierzchni stosuje się przyssawki płaskie. Ich średnicę, kształt i materiał wykonania dobiera się do właściwości opakowania oraz wielkości dostępnej powierzchni chwytu.
Uzyskanie szczelnego styku jest trudniejsze w przypadku powierzchni zakrzywionych, nachylonych lub mających różnice wysokości. Stosowane są wówczas przyssawki mieszkowe, których ugięcie umożliwia dopasowanie do położenia powierzchni produktu.
W chwytakach wyposażonych w kilka przyssawek wykorzystuje się również kompensatory poziomu. Jest to szczególnie istotne, gdy przyssawki są zamontowane na wspólnej sztywnej konstrukcji, a powierzchnia produktu w miejscach ich kontaktu znajduje się na różnych wysokościach. Kompensatory umożliwiają niezależny ruch poszczególnych przyssawek, dzięki czemu każda z nich dostosowuje swoje położenie do lokalnej wysokości powierzchni. W przypadku folii oraz powierzchni chropowatych lub z niewielkimi miejscowymi nierównościami uzyskanie szczelnego styku ułatwia odpowiednio dobrana, elastyczna warga uszczelniająca.
Na szczelność chwytu wpływają również nieciągłości i nierówności występujące w miejscu kontaktu. Perforacje i inne otwory umożliwiają napływ powietrza, natomiast zgrzewy, krawędzie taśm oraz pofałdowania folii mogą utrudniać równomierne przyleganie przyssawki. Powstające w ten sposób nieszczelności obniżają poziom podciśnienia i mogą zmniejszać siłę chwytu. W przypadku kartonów sprawdza się ponadto sposób zamknięcia klap i stopień wypełnienia, ponieważ odkształcanie się górnej powierzchni może utrudniać stabilne pobranie ładunku.
Inne wymagania stawiają materiały przepuszczające powietrze, takie jak niektóre rodzaje tektury falistej lub worki papierowe. Układ podciśnieniowy odprowadza wówczas także powietrze przenikające przez strukturę materiału, dlatego konieczne może być zastosowanie źródła o większej wydajności przepływowej.
Wytwarzanie podciśnienia
Podciśnienie może być wytwarzane pneumatycznie przez eżektory zasilane sprężonym powietrzem albo elektrycznie przez pompy lub dmuchawy próżniowe. O wyborze rozwiązania decydują wymagany poziom podciśnienia oraz ilość powietrza, którą urządzenie ma odprowadzić w określonym czasie.
Pompy próżniowe stosuje się zwykle wtedy, gdy niezbędne jest uzyskanie wyższego poziomu podciśnienia. Dmuchawy sprawdzają się natomiast w zastosowaniach, w których kluczowe znaczenie ma odprowadzanie dużej ilości powietrza, między innymi podczas chwytania produktów wykonanych z materiałów porowatych. Przy wyborze źródła podciśnienia uwzględnia się również koszty eksploatacyjne wynikające ze zużycia sprężonego powietrza lub energii elektrycznej.
Kontrola i zwalnianie chwytu
Do monitorowania podciśnienia służy czujnik lub wyłącznik podciśnieniowy. Nieosiągnięcie ustawionej wartości może wskazywać na nieprawidłowy chwyt, natomiast jej spadek podczas ruchu robota – na utratę produktu.
W chwytakach powierzchniowych część komórek ssących może znajdować się poza obrysem pobieranego produktu. Z kolei w układach z wieloma przyssawkami nie wszystkie przyssawki muszą tworzyć szczelny styk z jego powierzchnią. W obu przypadkach zawory zwrotne lub dławiki ograniczają napływ powietrza przez komórki lub przyssawki, które nie przylegają szczelnie do produktu. Dzięki temu możliwe jest utrzymanie wymaganego poziomu podciśnienia w pozostałej części układu.
Podczas zwalniania produktu powietrze jest natomiast celowo doprowadzane do układu, a przedmuch przyspiesza wyrównanie ciśnienia i zwolnienie chwytu.

Chwytaki mechaniczne
Jednym z kryteriów klasyfikacji chwytaków mechanicznych, szczególnie przydatnym w paletyzacji i pakowaniu, jest sposób utrzymywania produktu. Kryterium to pozwala powiązać zasadę działania chwytaka z właściwościami ładunku oraz warunkami jego pobierania i przenoszenia. Na tej podstawie można wyróżnić trzy rodzaje chwytu: siłowy, kształtowy i siłowo-kształtowy.
Chwyt siłowy
Chwyt siłowy polega na dociśnięciu produktu do elementów chwytaka, wskutek czego powstaje siła tarcia zapobiegająca jego wysunięciu. W konstrukcjach zaciskowych produkt obejmowany jest z dwóch lub kilku stron za pomocą szczęk, burt albo innych ruchomych elementów dociskowych.
Wartość docisku dobiera się tak, aby zapewnić stabilne utrzymanie ładunku bez zgniecenia lub trwałego odkształcenia opakowania. Uwzględnia się przy tym masę ładunku, przyspieszenia występujące podczas ruchu robota, współczynnik tarcia oraz wielkość powierzchni kontaktu. Odpowiednio dobrane okładziny, na przykład gumowe, zwiększają tarcie, dzięki czemu produkt może być utrzymywany przy mniejszej sile docisku.
Warunkiem zastosowania chwytu zaciskowego jest dostęp do odpowiednich powierzchni produktu oraz przestrzeń niezbędna do otwarcia i zamknięcia elementów chwytających. Rozwiązanie to stosuje się między innymi do kartonów, pojemników o odpowiedniej sztywności oraz produktów, których powierzchnia utrudnia uzyskanie szczelnego chwytu podciśnieniowego. Chwyt zaciskowy może być również wykorzystywane do pobierania całych warstw opakowań.
Chwyt kształtowy
W chwycie kształtowym ciężar produktu przenoszą elementy robocze wsunięte pod ładunek lub oparte o odpowiednio uformowaną część opakowania, co pozwala ograniczyć nacisk wywierany na jego ścianki. W pierwszym przypadku stosuje się widły, palce lub płyty podpierające produkt od spodu. W drugim – elementy chwytaka opierają się o szyjkę, uchwyt, obrzeże lub zagłębienie opakowania.
Zastosowanie podparcia od spodu wymaga zapewnienia przestrzeni na wprowadzenie elementów roboczych pod produkt oraz ich wycofanie po odłożeniu ładunku. Liczbę i rozstaw palców lub wideł dobiera się do wymiarów przenoszonego produktu. Jeżeli jest on pobierany z przenośnika rolkowego, rozstaw rolek projektuje się tak, aby elementy chwytaka mogły wchodzić w przestrzenie pomiędzy nimi. W ten sposób przenoszone są między innymi worki, zgrzewki oraz rzędy kartonów. Chwyt wykorzystujący ukształtowane części opakowania używany jest natomiast między innymi do wiader oraz pojemników wyposażonych w szyjkę, uchwyt lub obrzeże.
Do mechanicznego pobierania całych warstw stosowane są również chwytaki roletowe, w których funkcję podpory dolnej pełnią rozsuwane sekcje rolkowe. Zabezpieczenie produktów przed wzajemnym przemieszczaniem i wypadnięciem podczas przenoszenia zapewniają bariery formujące, prowadzenia boczne lub dociski. Rozwiązanie to wykorzystywane jest między innymi przy paletyzacji kartonów, puszek i słoików.
Chwyt siłowo-kształtowy
Chwyt siłowo-kształtowy łączy podparcie produktu z wywieraniem nacisku służącego jego stabilizacji. W chwytakach do worków funkcje te realizują odpowiednio palce podbierające ładunek od spodu oraz docisk górny i prowadzenia boczne. Elementy podpierające przenoszą ciężar worka, natomiast docisk i prowadzenia ograniczają przemieszczanie się opakowania oraz jego zawartości podczas ruchu robota.
Przy projektowaniu takiej konstrukcji uwzględnia się: materiał i sposób zamknięcia worka, stopień jego wypełnienia, podatność opakowania na odkształcenie oraz możliwość przemieszczania się zawartości.
Kontrola pracy chwytaka
Czujniki stosowane w chwytakach mechanicznych kontrolują obecność produktu, położenie szczęk i innych elementów ruchomych oraz prawidłowe otwarcie i zamknięcie mechanizmu. W konstrukcjach pobierających całe warstwy monitorują również wystawanie pojedynczych opakowań poza obrys warstwy. W chwytakach z wysuwanymi palcami służą natomiast do wykrywania przeszkód, co pozwala ograniczyć ryzyko kolizji.
Zaletą chwytaków mechanicznych jest możliwość przenoszenia produktów wykonanych z materiałów przepuszczających powietrze lub mających nierówną powierzchnię, a więc trudnych do pobrania za pomocą podciśnienia. Ich konstrukcja wymaga jednak dokładniejszego dostosowania do wymiarów i kształtu opakowań oraz warunków dostępu do produktu w miejscu pobrania.

Regulacja i adaptacja chwytaka do produktu
Regulacja chwytaka polega na zmianie rozstawu, położenia lub zakresu ruchu jego elementów roboczych odpowiednio do wybranego formatu. Przeprowadza się ją ręcznie lub automatycznie podczas przezbrojenia stanowiska, a przyjęte ustawienia obowiązują dla kolejnych produktów tego formatu.
Adaptacja zachodzi natomiast podczas pobierania produktu i polega na dopasowaniu elementów chwytaka do jego rzeczywistych wymiarów lub kształtu. Pozwala uwzględnić odchyłki wymiarowe, odkształcenia opakowania, nierównomierne wypełnienie oraz inne różnice pomiędzy produktami należącymi do tego samego formatu.
Dopasowanie chwytaka do produktu może być realizowane przez aktywną adaptację sterowaną, samoczynne dopasowanie pneumatyczne albo pasywną kompensację różnic wymiarowych i nierówności.
Aktywna adaptacja sterowana
W aktywnie sterowanym układzie położenie elementu chwytaka lub wywierana przez niego siła są dostosowywane do rzeczywistych wymiarów i właściwości produktu. Napęd przemieszcza element dociskowy, a układ sterowania kontroluje jego ruch na podstawie informacji pochodzących z napędu lub czujników. Kryterium zatrzymania ruchu może stanowić położenie wyznaczone na podstawie pomiaru, zadana siła docisku lub określona wartość momentu napędu. W ostatnim przypadku element dociskowy zatrzymuje się po zetknięciu z produktem, natomiast ustawiony próg momentu pozwala pośrednio ograniczyć siłę wywieraną na opakowanie.
Samoczynne dopasowanie pneumatyczne
Element dociskowy chwytaka, napędzany siłownikiem pneumatycznym, przesuwa się do zetknięcia z produktem, dzięki czemu jego położenie dostosowuje się do rzeczywistego wymiaru opakowania. Po uzyskaniu kontaktu utrzymuje nacisk zależny od ciśnienia powietrza w układzie. Siłę docisku reguluje się przez zmianę ciśnienia. Automatyczne dostosowywanie siły docisku do różnych produktów wymaga zastosowania dodatkowych elementów pneumatycznych i odpowiedniego sterowania.
Pasywna kompensacja różnic
W rozwiązaniach pasywnych elementy chwytaka dopasowują swoje położenie lub kształt do powierzchni produktu wskutek odkształcenia lub swobodnego przemieszczenia. Funkcję tę pełnią elastyczne elementy dociskowe, zawieszenia sprężynowe i kompensatory przyssawek, które umożliwiają dostosowanie chwytaka do niewielkich różnic wysokości, wymiarów lub kształtu produktów bez dodatkowego napędu czy też układu sterowania.
Chwytaki hybrydowe
Chwytaki hybrydowe łączą co najmniej dwie metody pobierania i utrzymywania tego samego ładunku, najczęściej podciśnienie z zaciskiem mechanicznym lub podparciem od spodu. W konstrukcjach łączących podciśnienie z podparciem mechanicznym przyssawki pobierają produkt i uczestniczą w jego utrzymywaniu podczas transportu, natomiast widły, palce lub płyta przejmują część albo całość jego ciężaru oraz dodatkowo zabezpieczają ładunek przed przemieszczaniem. W innych rozwiązaniach chwyt podciśnieniowy uzupełniany jest dociskiem bocznym, który zwiększa stabilność produktu podczas ruchu robota. Konstrukcje hybrydowe stosowane są między innymi do worków, zgrzewek, kartonów oraz produktów o nieregularnym kształcie.
Połączenie różnych metod zwiększa pewność chwytu i umożliwia przenoszenie produktów trudnych do utrzymania za pomocą jednego sposobu chwytania. Wiąże się jednak ze wzrostem masy, wymiarów i złożoności narzędzia oraz liczby podzespołów wymagających sterowania i kontroli. Zasadność zastosowania chwytaka hybrydowego zależy zatem od tego, czy dodatkowe możliwości uzasadniają wzrost masy i wymiarów narzędzia oraz rozbudowę układu sterowania.
Pobieranie pojedynczych produktów, grup, rzędów i całych warstw
Liczbę produktów pobieranych w jednym cyklu oraz ich rozmieszczenie w miejscu pobrania projektuje się łącznie, z uwzględnieniem wymaganej wydajności i docelowego układu na palecie lub w opakowaniu zbiorczym. Wymaganą orientację produktów zapewnia układ obracania przed miejscem pobrania albo odpowiedni ruch robota podczas przenoszenia.
Pojedyncze produkty pobiera się wtedy, gdy czas cyklu robota pozwala osiągnąć założone tempo procesu lub gdy masa, wymiary albo kształt produktu ograniczają możliwość jednoczesnego przenoszenia kilku opakowań. Taki sposób pracy stosuje się również podczas tworzenia palet mieszanych, zwłaszcza jeśli zróżnicowanie formatów lub kolejność układania nie pozwalają objąć kilku opakowań jednym chwytem.
Jeżeli pobieranie pojedynczych produktów nie zapewnia założonego tempa procesu, produkty mogą być zestawiane w grupy, rzędy lub całe warstwy, które chwytak przejmuje w jednym cyklu.
Pobieranie całych warstw w największym stopniu ogranicza liczbę cykli robota potrzebnych do ułożenia palety i znajduje zastosowanie przede wszystkim na stanowiskach o wymaganej wysokiej wydajności. Rzeczywista wydajność stanowiska zależy jednak również od czasu formowania warstwy, który może stać się czynnikiem ograniczającym. Układ kompletacji projektuje się zatem tak, aby kolejna warstwa była gotowa w chwili, gdy robot może rozpocząć jej pobieranie.

Dobór chwytaka do produktu i procesu
Podstawę doboru chwytaka stanowi masa, wymiary, kształt i sztywność produktu oraz podatność opakowania na odkształcenie lub uszkodzenie. Analizuje się cały zakres formatów, łącznie z różnicami ich wymiarów i masy. Uwzględnia się również położenie środka ciężkości oraz zachowanie zawartości podczas przyspieszania, hamowania i zmiany kierunku ruchu.
Kształt produktu określa, które powierzchnie lub elementy opakowania można wykorzystać do chwytania. Dostęp chwytaka do tych miejsc zapewnia się przez odpowiednie ułożenie produktu, wybór kierunku dojazdu oraz dostosowanie konstrukcji przenośnika. Uwzględnia się przy tym przestrzeń niezbędną do otwarcia, zamknięcia lub wsunięcia elementów roboczych chwytaka. Odpowiednie prowadzenie i pozycjonowanie produktu przed miejscem pobrania może uprościć konstrukcję chwytaka, zmniejszyć jego masę i ograniczyć liczbę elementów ruchomych.
Warunki panujące w miejscu pracy wpływają z kolei na dobór materiałów, uszczelnień, napędów i czujników oraz metod ich zabezpieczenia. Zapylenie, wilgotność, temperatura oraz sposób czyszczenia stanowiska określają wymagania dotyczące odporności i stopnia ochrony podzespołów. W zależności od zastosowania elementy chwytaka wykonuje się między innymi ze stali nierdzewnej, aluminium anodowanego oraz tworzyw i elastomerów odpornych na środki myjące. W zakładach o podwyższonych wymaganiach higienicznych konstrukcja powinna ponadto ułatwiać czyszczenie i ograniczać miejsca, w których mogą gromadzić się zanieczyszczenia.
Zakres formatów i sposób przezbrajania chwytaka
Oceny, czy zmiana formatu wymaga przezbrojenia, dokonuje się na podstawie różnic w wymiarach, masie i kształcie produktów. Jeśli przezbrojenie jest konieczne, ustala się sposób jego przeprowadzenia: regulację ustawień, wymianę elementów roboczych lub całego narzędzia. Przy wyborze rozwiązania uwzględnia się również częstotliwość zmian formatów oraz dopuszczalny czas przezbrojenia.
Najprostszą metodą przezbrojenia jest regulacja ręczna. Polega na zmianie położenia elementów roboczych: przyssawek, szczęk, palców, podpór lub docisków. Operator ustawia je w pozycjach przewidzianych dla danego produktu, korzystając ze skal, ograniczników lub oznaczeń umożliwiających dokładne odtworzenie ustawień. Rozwiązanie to sprawdza się przede wszystkim wtedy, gdy liczba formatów jest niewielka, a ich zmiany są wykonywane rzadko.
Częsta zmiana formatów uzasadnia regulację automatyczną. Napędy przemieszczają wówczas elementy chwytaka do położeń zapisanych w programie dla danego formatu, a czujniki potwierdzają osiągnięcie wymaganych pozycji. Skraca to czas przezbrojenia i ogranicza udział operatora, ale zwiększa masę, koszt i złożoność konstrukcji. Automatyczna zmiana ustawień dla kolejnego formatu nie jest tym samym co opisana wcześniej adaptacja chwytaka do różnic występujących podczas pobierania produktów.
Alternatywą dla regulacji jest zastosowanie wymiennych elementów roboczych lub całych modułów chwytających. W zależności od konstrukcji mogą to być przyssawki, szczęki, palce, nakładki szczęk dopasowane do kształtu produktu albo moduły wyposażone w te elementy. Sposób ten pozwala zachować wspólną konstrukcję chwytaka i zmieniać jedynie części mające bezpośredni kontakt z produktem.
Przy większych różnicach pomiędzy formatami optymalnym rozwiązaniem może jednak okazać się wymiana całego chwytaka: ręczna z wykorzystaniem systemu szybkiego mocowania lub – w uzasadnionych przypadkach – automatyczna za pomocą systemu wymiany narzędzi.

Funkcje dodatkowe chwytaka
Oprócz pobierania i przenoszenia produktów chwytak może wykonywać czynności pomocnicze związane z paletyzacją lub pakowaniem zbiorczym. Należą do nich pobieranie i ustawianie pustych palet, umieszczanie przekładek pomiędzy warstwami oraz nakładanie wieczek na opakowania zbiorcze. Zintegrowane moduły podciśnieniowe lub mechaniczne pozwalają włączyć te operacje do cyklu robota i zrezygnować z osobnego manipulatora.
W procesach pakowania mechanizmy chwytaka mogą zaginać klapy kartonu po umieszczeniu w nim produktów i przytrzymywać je do czasu zabezpieczenia opakowania klejem lub taśmą.
Ruchome prowadzenia boczne i elementy dociskowe mogą z kolei centrować produkty oraz zmniejszać odstępy pomiędzy nimi. Prawidłowe wykonanie funkcji dodatkowych jest kontrolowane za pomocą czujników. Na podstawie przekazywanych sygnałów układ sterowania potwierdza przebieg operacji lub zatrzymuje proces, a informacje diagnostyczne ułatwiają ustalenie przyczyny nieprawidłowości.
Najważniejsze uwarunkowania doboru chwytaka do wybranych produktów
Najważniejsze cechy wpływające na dobór chwytaka do poszczególnych rodzajów produktów i opakowań zestawiono w poniższej tabeli.
| Produkt lub opakowanie | Najważniejsze uwarunkowania doboru chwytaka |
|---|---|
| Kartony | Chwyt podciśnieniowy od góry wymaga odpowiedniej sztywności i szczelności powierzchni. Przy niewystarczającej nośności górnej ścianki stosuje się docisk boczny lub podparcie od spodu. Znaczenie mają również sposób zamknięcia, stopień wypełnienia, perforacje, taśmy i etykiety. |
| Worki | Charakterystycznym rozwiązaniem jest podparcie od spodu połączone z dociskiem górnym i prowadzeniem bocznym. Konstrukcję dobiera się do materiału worka, sposobu zamknięcia, stopnia wypełnienia oraz możliwości przemieszczania się zawartości. |
| Zgrzewki | O wyborze sposobu chwytania decydują przede wszystkim wytrzymałość i naprężenie folii oraz stabilność pakietu. Jeżeli folia nie zapewnia odpowiednich warunków do chwytu podciśnieniowego, stosuje się podparcie od spodu lub docisk boczny. |
| Wiadra | Chwytak może wykorzystywać uchwyt albo obrzeże opakowania. Dobór rozwiązania zależy również od konstrukcji pokrywy, położenia środka ciężkości i podatności ścianek na odkształcenie. |
| Butelki | Rozwiązaniem charakterystycznym jest chwyt za szyjkę lub uchwyt, a przy paletyzacji także pobieranie całych warstw. Znaczenie mają kształt, orientacja i stabilność produktu oraz konstrukcja zamknięcia. |
| Puszki i słoiki | Produkty są często pobierane całymi warstwami przez podparcie, docisk boczny lub podciśnienie działające na wieczka. Istotne są stabilność warstwy, wytrzymałość zamknięcia, rozmieszczenie produktów i zastosowanie przekładek. |
Weryfikacja rozwiązania przed wdrożeniem
Weryfikacja rozwiązania rozpoczyna się na etapie projektowania. Praca chwytaka analizowana jest wówczas w symulacji ruchów robota, co pozwala wstępnie ocenić zasięg i czas cyklu, sprawdzić przestrzeń niezbędną do otwierania, zamykania i regulacji chwytaka oraz wykryć ryzyko kolizji z pozostałymi elementami stanowiska.
Po wykonaniu chwytaka dokonywane są próby robocze z wykorzystaniem rzeczywistych produktów. Obejmują one wszystkie przewidziane formaty, w tym opakowania stwarzające najmniej korzystne warunki chwytu ze względu na odkształcenie, stopień napełnienia lub sposób zamknięcia. Podczas testów ocenia się pewność pobrania, stabilność ładunku podczas przenoszenia oraz prawidłowe zwolnienie produktu. Sprawdza się również, czy działanie chwytaka nie powoduje uszkodzenia lub trwałego odkształcenia opakowania. Próby prowadzone są przy planowanych prędkościach i przyspieszeniach, dzięki czemu możliwe są korekty konstrukcji chwytaka oraz parametrów ruchu robota jeszcze przed testami całego stanowiska.
Po zintegrowaniu chwytaka z pozostałymi urządzeniami jego działanie weryfikowane jest podczas testów odbiorczych. Sprawdzenie obejmuje realizację zaplanowanych sekwencji, pracę z poszczególnymi formatami, przezbrajanie oraz współpracę chwytaka z robotem, przenośnikami, układem kompletacji i sterowaniem. Testy służą również potwierdzeniu osiąganego czasu cyklu.
W ramach testów sprawdza się również reakcję układu na brak produktu, nieprawidłowe pobranie, utratę chwytu, spadek podciśnienia oraz zanik zasilania elektrycznego lub sprężonego powietrza. Ocenia się także sposób zatrzymania cyklu, działanie zabezpieczeń i sygnalizacji oraz zachowanie przenoszonego ładunku.